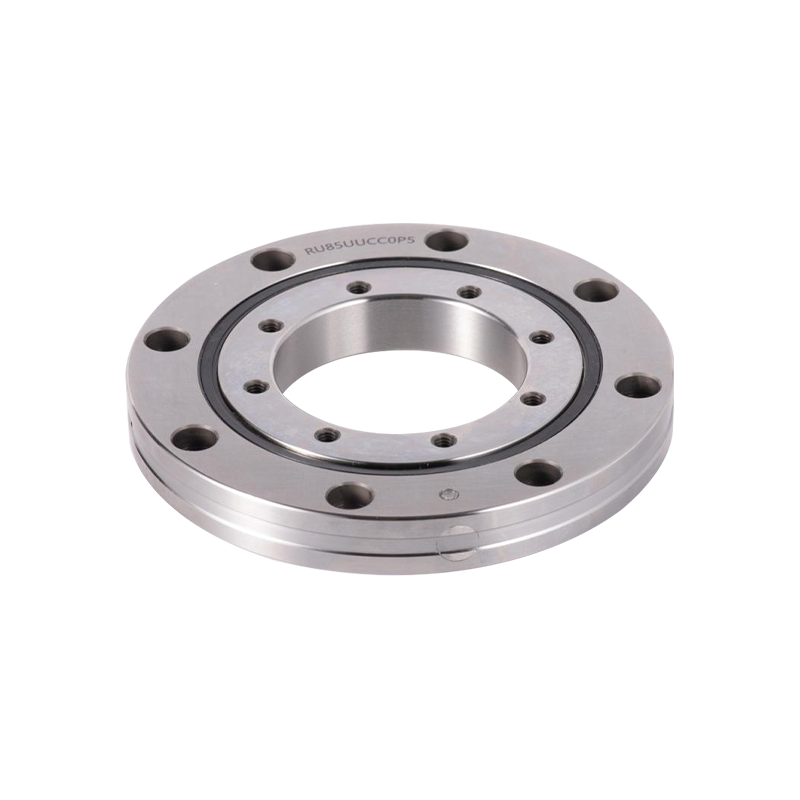
Robotstyrt operatør under en unik kombinasjon av begrensninger. De må være lette, men likevel stive nok til å motstå nedbøyning under belastning. De må rotere med presisjon på mikronivå, men likevel overleve tusenvis av sykluser per dag. Og de må håndtere radielle, aksiale og øyeblikksbelastninger samtidig, ofte innenfor et fotavtrykk som ikke er større enn noen centimeter. Det er henne RB2508 pilsner kommer inn i bildet.
Som et tynnseksjonert kryssrullelager som måler 25 mm boring, 41 mm ytre diameter og bare 8 mm bredde, er RB2508 konstruert for akkurat denne typen applikasjoner med høy tetthet og høy innsats. Det er ikke bare en komponent; det er en designbeslutning som påvirker robotens repeterbarhet, termisk oppførsel og vedlikeholdsintervall. Denne artikkelen undersøker den tekniske bakgrunnen bak RB2508, dens strukturelle fordeler, utvalgskriterier og hvordan man kan vurdere den for robotarmintegrering.
I robotledd er ikke lagret en passiv del. Den definerer stivhetskjeden og påvirker direkte den absolutte posisjoneringsnøyaktigheten.
Tradisjonelle robotledd er ofte avhengig av en kombinasjon av dype sporkulelager, vinkelkontaktpar eller koniske rullelager. Hver av disse håndterer en begrenset belastningsretning godt, men de krever nøye justering av forhåndsbelastning og bruker mer aksial plass. RB2508 tar en annen vei.
I et krysset rullelager er sylindriske ruller anordnet med 90-graders intervaller innenfor et V-formet spor. Denne orienteringen gjør at et enkelt lager kan absorbere radielle belastninger, aksiale belastninger i begge retninger, og vippemomentbelastninger samtidig. For et robotstyrt betyr dette en enklere husdesign, færre komponenter og en kortere aksial stabil.
RB2508 bruker en delt ytre ring og en indre ring i ett stykke. Denne konfigurasjonen er spesielt egnet når den indre ringens rotasjonsnøyaktighet er kritisk, noe som er vanlig i robotkjøter der den indre ringen kobles til utgangsflensen eller harmonisk drivenhet. Den delte ytre spenningen gir mulighet for justering under montering, mens integrerte indre ringen spenner rundhet og stivhet.
Med en 25 mm boring og 8 mm bredde er RB2508 klassifisert som et tynnseksjonslager. Tynnseksjonslagere er utsatt for deformasjon hvis de håndteres eller installeres feil, men når de støttes på riktig måte, tilbyr de et utmerket forhold mellom stivhet og vekt. Den kryssede valselayouten kompenserer for redusert veggtykkelse ved å fordele belastningen over et større antall rulleelementer.
Før RB2508 integreres i en robotkjøt, bør ingeniører gjennomgå kjernedimensjonene og belastningsklassifiseringene. Tabellen nedenfor oppsummerer de essensielle parameterne.
| Parameter | Verdi |
|---|---|
| Borediameter (d) | 25 mm |
| Ytre diameter (D) | 41 mm |
| Bredde (B) | 8 mm |
| Rullesirkeldiameter (dp) | 32 mm |
| Indre ringskulder (ds) | 28,5 mm |
| Ytre ringskulder (Dh) | 35,5 mm |
| Grunnleggende dynamisk belastningsgrad (C) | 3,63 kN |
| Grunnleggende statisk belastning (C0) | 3,83 kN |
| Vekt | Omtrent 0,05 kg |
RB2508 er ofte spesifisert med suffikser som definerer forsegling, klaring og presisjon. Vanlige kombinasjoner inkluderer:
For eksempel betegner RB2508UUCC0P5 et dobbeltforseglet, forhåndsbelastet lager med P5-presisjon. Å velge feil klaring eller presisjonsgrad kan føre til overdreven friksjon, varmeutvikling eller utilstrekkelig stivhet for robotens kontrollsløyfe.
Tynnseksjonslagere er følsomme for monteringsindusert forvrengning. Hvis huset eller akselskulderen ikke er maskinert til riktig flathet og vinkelrett, kan løpebanen deformeres, noe som forårsaker dreiemomentrippel og for tidlig tretthet. Dette er ikke en defekt i lageret; det er et krav på systemnivå. Ingeniører bør verifisere hustoleranser og vurdere å bruke en kontrollert monteringsprosedyre.
RB2508 er mye brukt i industrielle robotledd, roterende akser og presisjonsposisjoneringsstadier. Dens evne til å bære kombinert sist i en kompakt konvolutt gjør den til et naturlig passform for roboter, SCARA-armer og slutteffektorer der plassen er begrenset.
I et robotledd påvirker aksial og radiell ut direkte verktøyets midtpunktsnøyaktighet. Et krysset rullelager med stramme toleranser minimerer disse avvikene, og lar kontrolleres repeterbarhet over millioner av sykluser. Den forhåndsbelastede CC0-varianten velger ofte av denne grunnen, da den fjerner innvendig klaring og øker den effektive stivheten i leddet.
Robotledd ser sjelden konstant belastning. De opplever hyppige starter, stopp og endringer i nyttelast. RB2508s rullende elementgeometri fordeler kontaktspenning over et større område enn kulelager av tilsvarende størrelse, noe som kan forlenges utmattelseslevetiden i oscillerende eller variable belastningsforhold. Mens eksakte levetidsberegninger avhenger det spesifikke siste spekteret, ligger den grunnleggende fordelen i linjekontakten til sylindriske ruller kontra punktkontakten til kuler.
Typiske bruksområder:
Prissetting for RB2508 avhenger av flere faktorer: presisjonsgrad (P5, P4, P2), klaring eller forhåndsbelastning (C0, CC0), forseglingsalternativ (UU eller åpen) og bestillingsmengde. Fordi disse variablene påvirker både produksjonskostnad og ledetid, er en generisk prisliste sjelden.
For å motta et meningsfylt tilbud, forberede følgende informasjon:
Leverandører med teknisk støtte kan også bistå med ikke-standard dimensjoner, tilpasset forhåndsbelastning og installasjonsveiledning. Når du vurderer en leverandør, spør om de kan tilby 3D-modeller, dimensjonsstegninger og teknisk konsultasjon for det spesielle fellesdesignet.
Den grunnleggende dynamiske belastningen (C) er 3,63 kN, og den grunnleggende statiske belastningen (C0) er 3,83 kN.
Dimensjonsmessig kan den byttes ut med andre 25x41x8 mm krysslagre. Presisjonsgrad, klaring og intern design kan imidlertid variere. Kontroller alltid suffikskoden og ytelseskravene før bytte.
Sørg for at huset og akselskuldrene er flate og vinkelrette. Unngå å tvinge lageret under montering, og følg anbefalt strømsekvens. For tynnseksjonslagere er monteringsforvrengning en vanlig årsak til tap av nøyaktighet.
Mange leverandører tilbyr 3D STEP-filer og 2D-tegninger på forespørsel. Disse er nyttige for integrering i robotledddesign og for å verifisere passform før bestilling.
Produktkategorier
Kontakt oss

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

Nr. 1, He Huan Road, Huai Dai Town, Binhu District, Wuxi City.
Klar å begynne?
Ta kontakt

Nå!
UKL BEARING